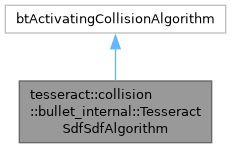
SDF-vs-SDF narrowphase backed by the backend-neutral implicit collision solver.
More...
#include <tesseract_sdf_sdf_algorithm.h>
|
|
| TesseractSdfSdfAlgorithm (btPersistentManifold *mf, const btCollisionAlgorithmConstructionInfo &ci) |
|
| TesseractSdfSdfAlgorithm (const TesseractSdfSdfAlgorithm &)=delete |
|
TesseractSdfSdfAlgorithm & | operator= (const TesseractSdfSdfAlgorithm &)=delete |
|
| TesseractSdfSdfAlgorithm (TesseractSdfSdfAlgorithm &&)=delete |
|
TesseractSdfSdfAlgorithm & | operator= (TesseractSdfSdfAlgorithm &&)=delete |
|
void | processCollision (const btCollisionObjectWrapper *body0Wrap, const btCollisionObjectWrapper *body1Wrap, const btDispatcherInfo &dispatchInfo, btManifoldResult *resultOut) override |
|
btScalar | calculateTimeOfImpact (btCollisionObject *body0, btCollisionObject *body1, const btDispatcherInfo &dispatchInfo, btManifoldResult *resultOut) override |
|
void | getAllContactManifolds (btManifoldArray &manifoldArray) override |
SDF-vs-SDF narrowphase backed by the backend-neutral implicit collision solver.

 1.15.0