 |
Tesseract 0.28.4
|
|
Tesseract 0.28.4
|
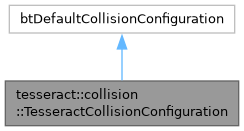
This is a modified configuration that included the modified Bullet algorithms. More...
#include <tesseract_collision_configuration.h>
Public Member Functions | |
| TesseractCollisionConfiguration (const TesseractCollisionConfigurationInfo &config_info=TesseractCollisionConfigurationInfo()) | |
| btCollisionAlgorithmCreateFunc * | getCollisionAlgorithmCreateFunc (int proxyType0, int proxyType1) override |
| btCollisionAlgorithmCreateFunc * | getClosestPointsAlgorithmCreateFunc (int proxyType0, int proxyType1) override |
Protected Attributes | |
| bullet_internal::TesseractConvexSdfAlgorithm::CreateFunc | convex_sdf_create_func_ |
| Convex vs SDF narrowphase that honors the contact distance threshold (stock Bullet does not). | |
| bullet_internal::TesseractConvexSdfAlgorithm::SwappedCreateFunc | swapped_convex_sdf_create_func_ |
| bullet_internal::TesseractSdfSdfAlgorithm::CreateFunc | sdf_sdf_create_func_ |
| SDF vs SDF narrowphase backed by the implicit collision solver. | |
This is a modified configuration that included the modified Bullet algorithms.
This swaps out the following Bullet algorithms for modifed one:
 1.15.0